Otomotiv Robotik Otomasyon
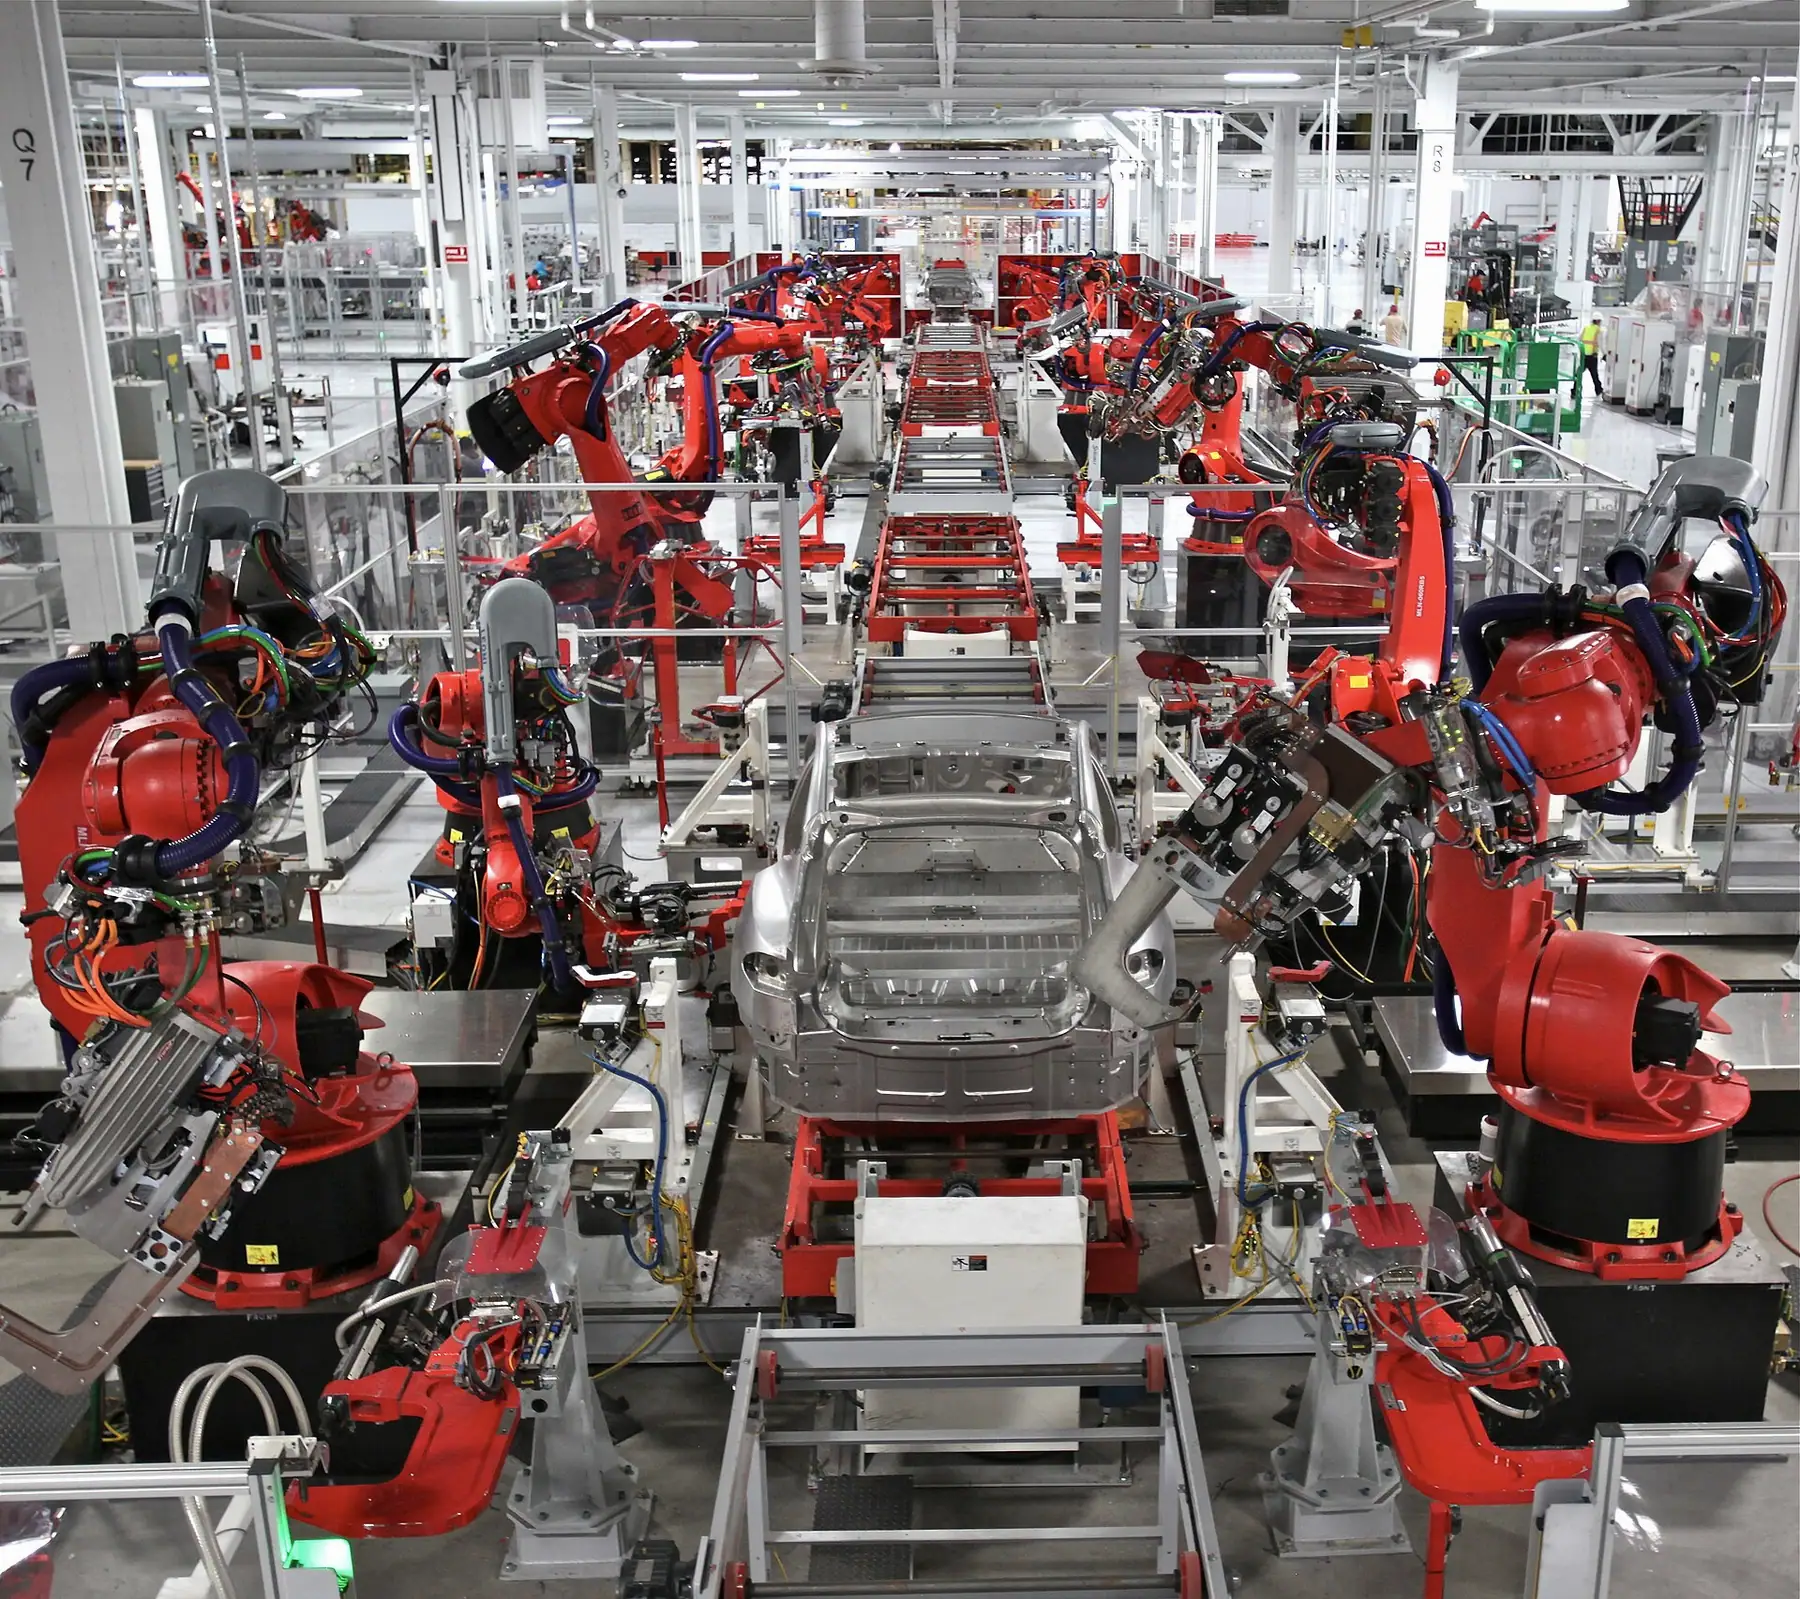
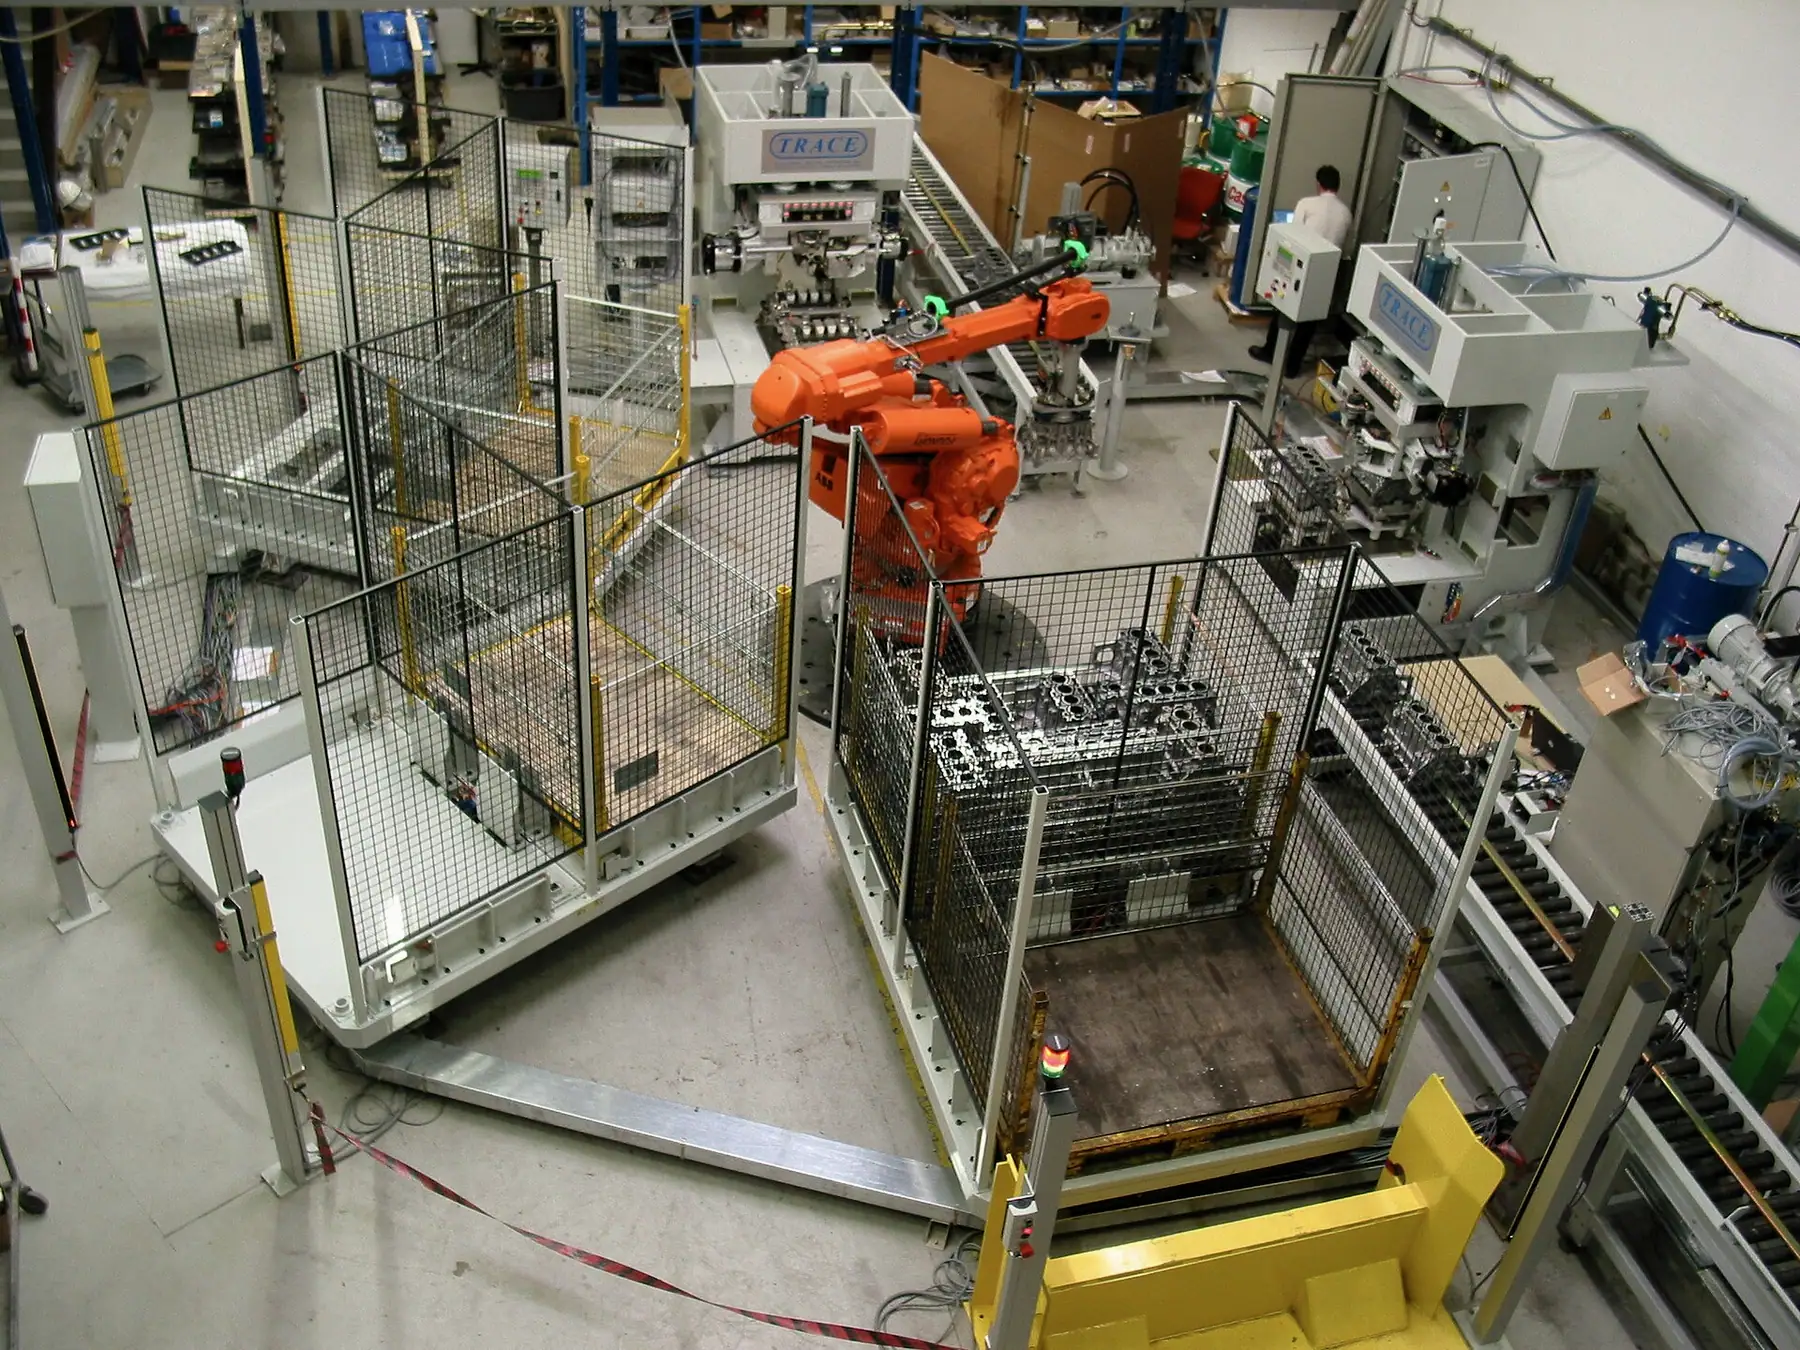
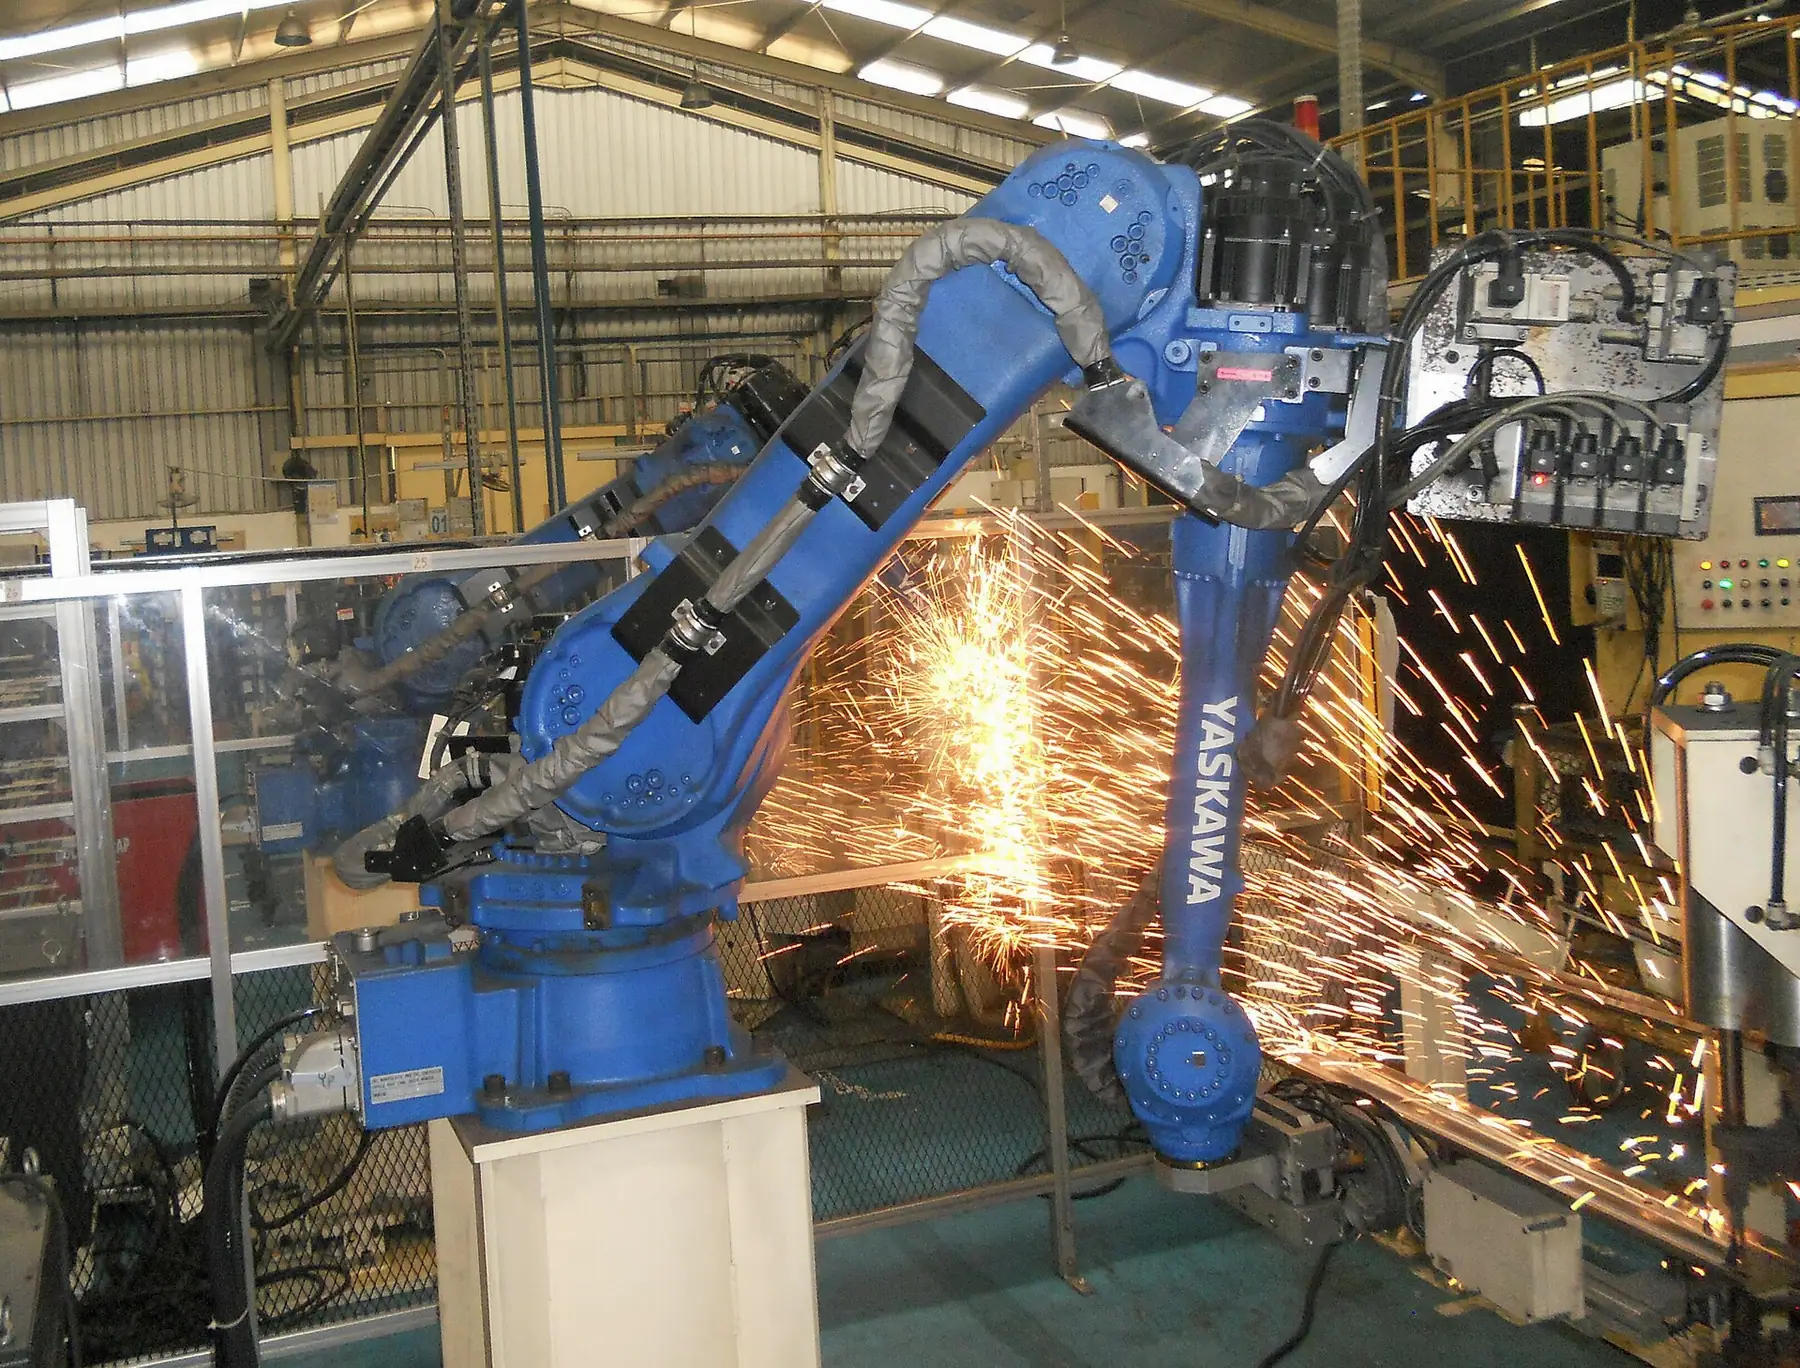
Robotik Kaynak Hücresi
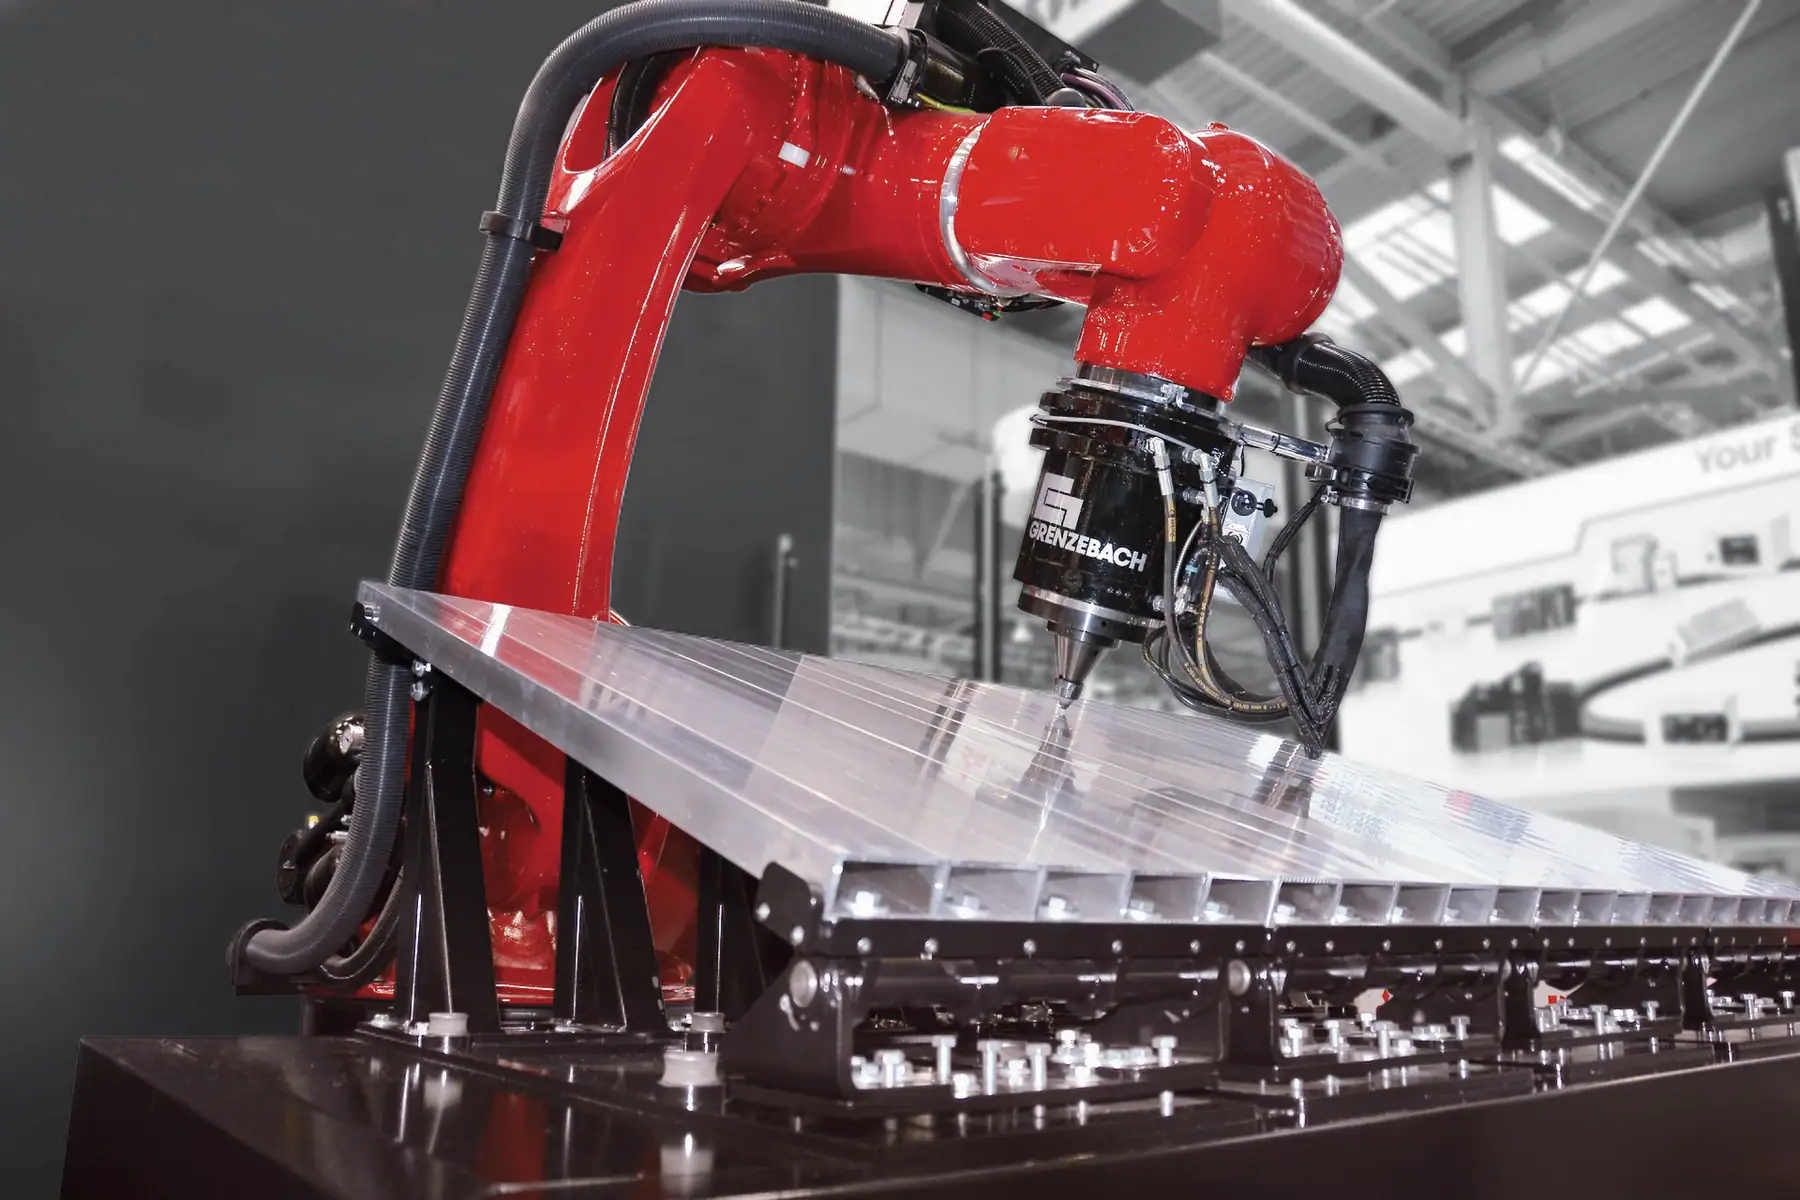
Otomotiv yan sanayi için şasi alt parçalarında MIG/MAG kaynağı yapan iki istasyonlu robotik kaynak hücresi konsepti.
- Sektör
- Otomotiv
- Çözüm tipi
- Robotik Otomasyon
- Yıl
- 2024
Fig. 01 — Robot tabanlı kaynak hücresi · temsili görsel
Özel makine tasarımı, endüstriyel otomasyon ve anahtar teslim üretim sistemlerini tek mühendislik yaklaşımında bir araya getiriyoruz.
MekanikKonstrüksiyon, mekanizma ve imalat
ElektrikPano, saha ve emniyet tasarımı
OtomasyonPLC, HMI, servo ve robot yazılımı
SahaMontaj, devreye alma ve eğitim
01 Mühendislik yaklaşımı
Her üretim hattı; çevrim süresi, proses yapısı, operatör ihtiyacı ve saha koşullarıyla farklıdır. Novera her projeye makineden değil, üretim ihtiyacından başlar — sistemi, o ihtiyacın gerçek sınırlarına göre tasarlar.
Hedef adet, vardiya düzeni ve darboğaz istasyonu birlikte ele alınır.
Parça ailesi, toleranslar ve proses adımlarının sırası sistemin iskeletini belirler.
Yükleme, ayar ve müdahale noktaları ergonomi ve güvenlikle birlikte tasarlanır.
Mevcut yerleşim, enerji altyapısı ve bağlanılacak makineler baştan hesaba katılır.
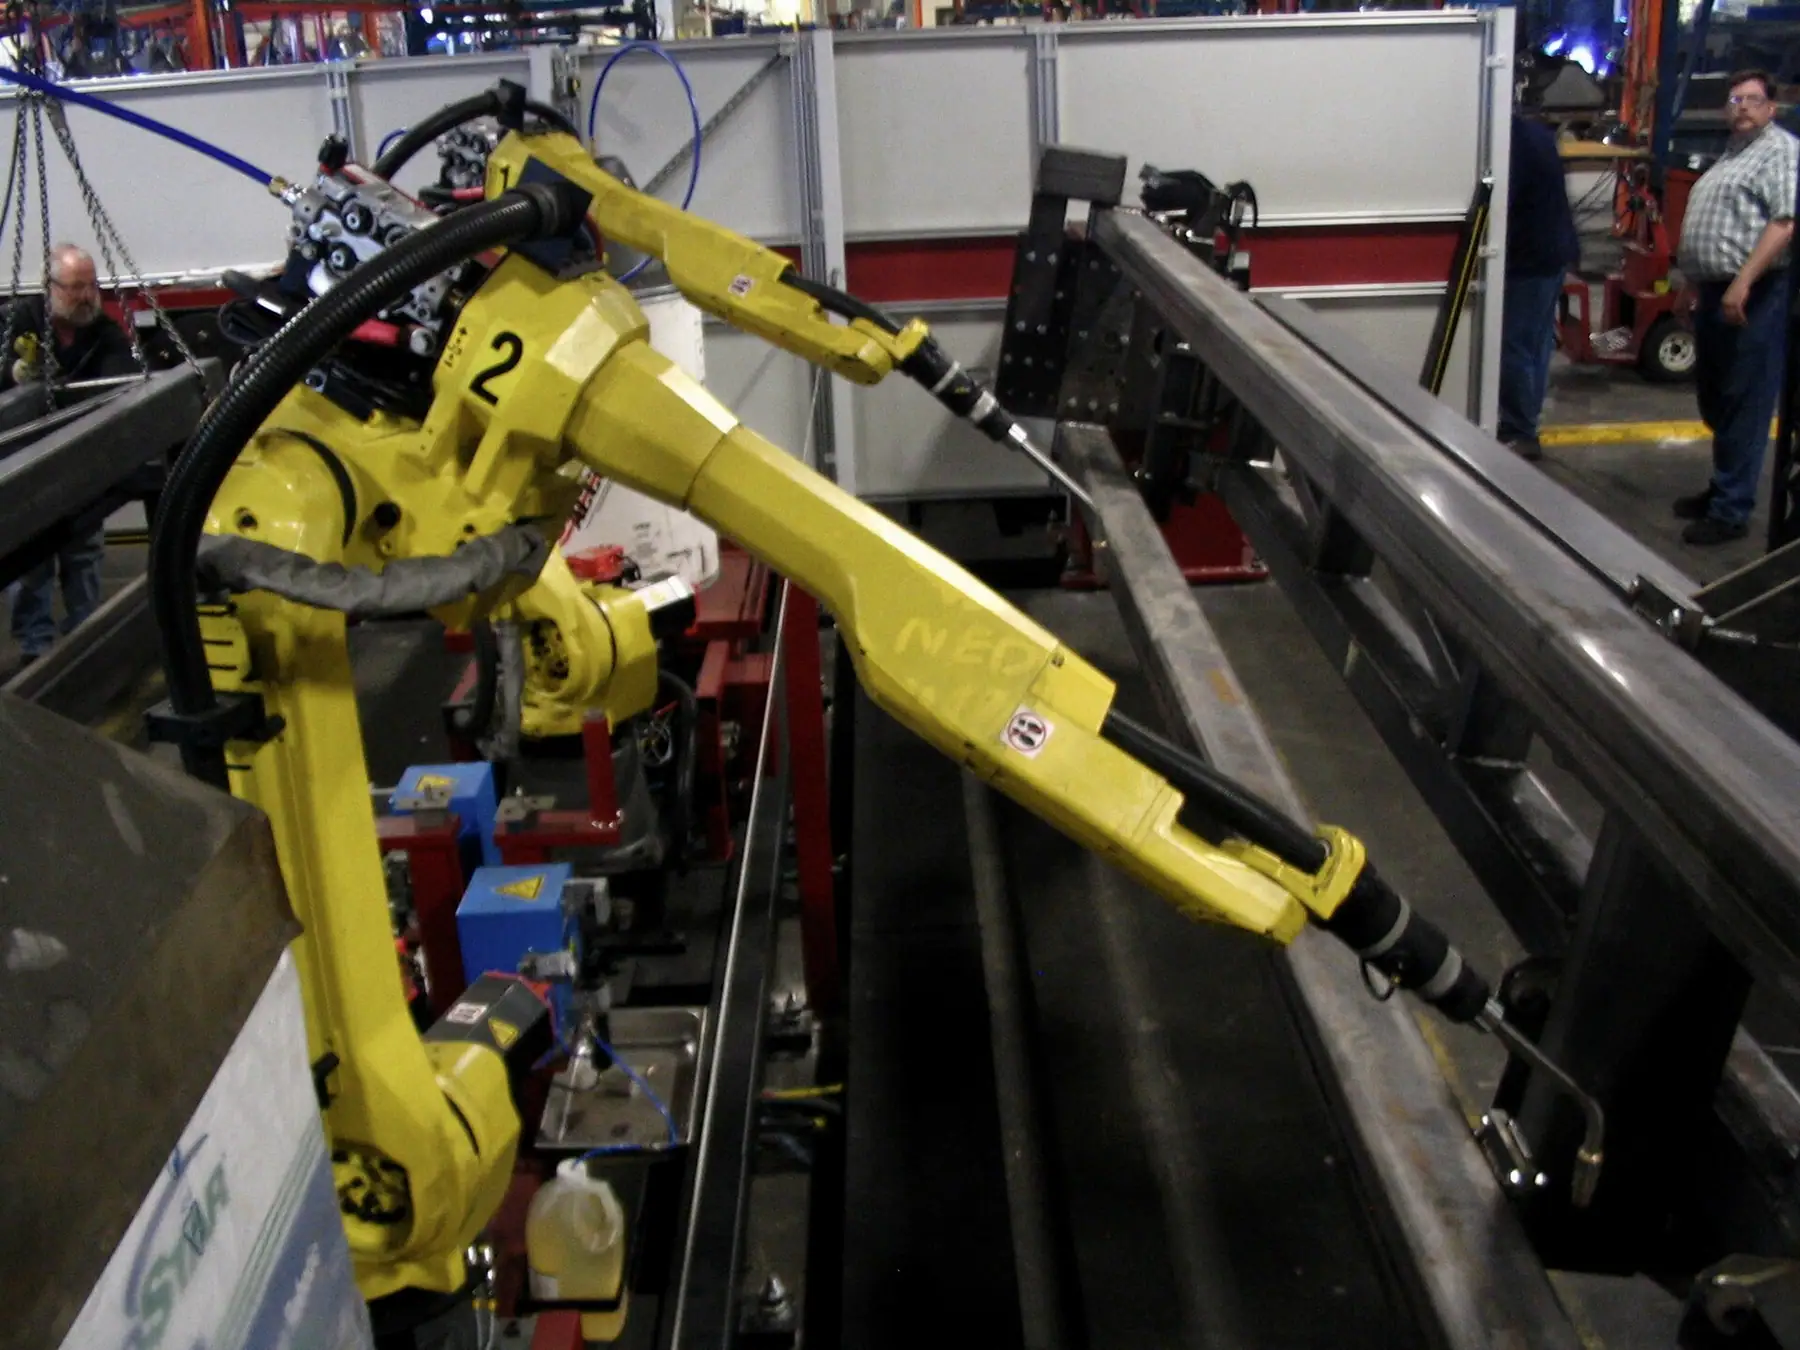
Detay Tutucu ve vidalama ünitesi — ürüne özel robot takımı, temsili görsel
02 Çözümler
03 Seçili projeler
Otomotiv Robotik Otomasyon
Otomotiv yan sanayi için şasi alt parçalarında MIG/MAG kaynağı yapan iki istasyonlu robotik kaynak hücresi konsepti.
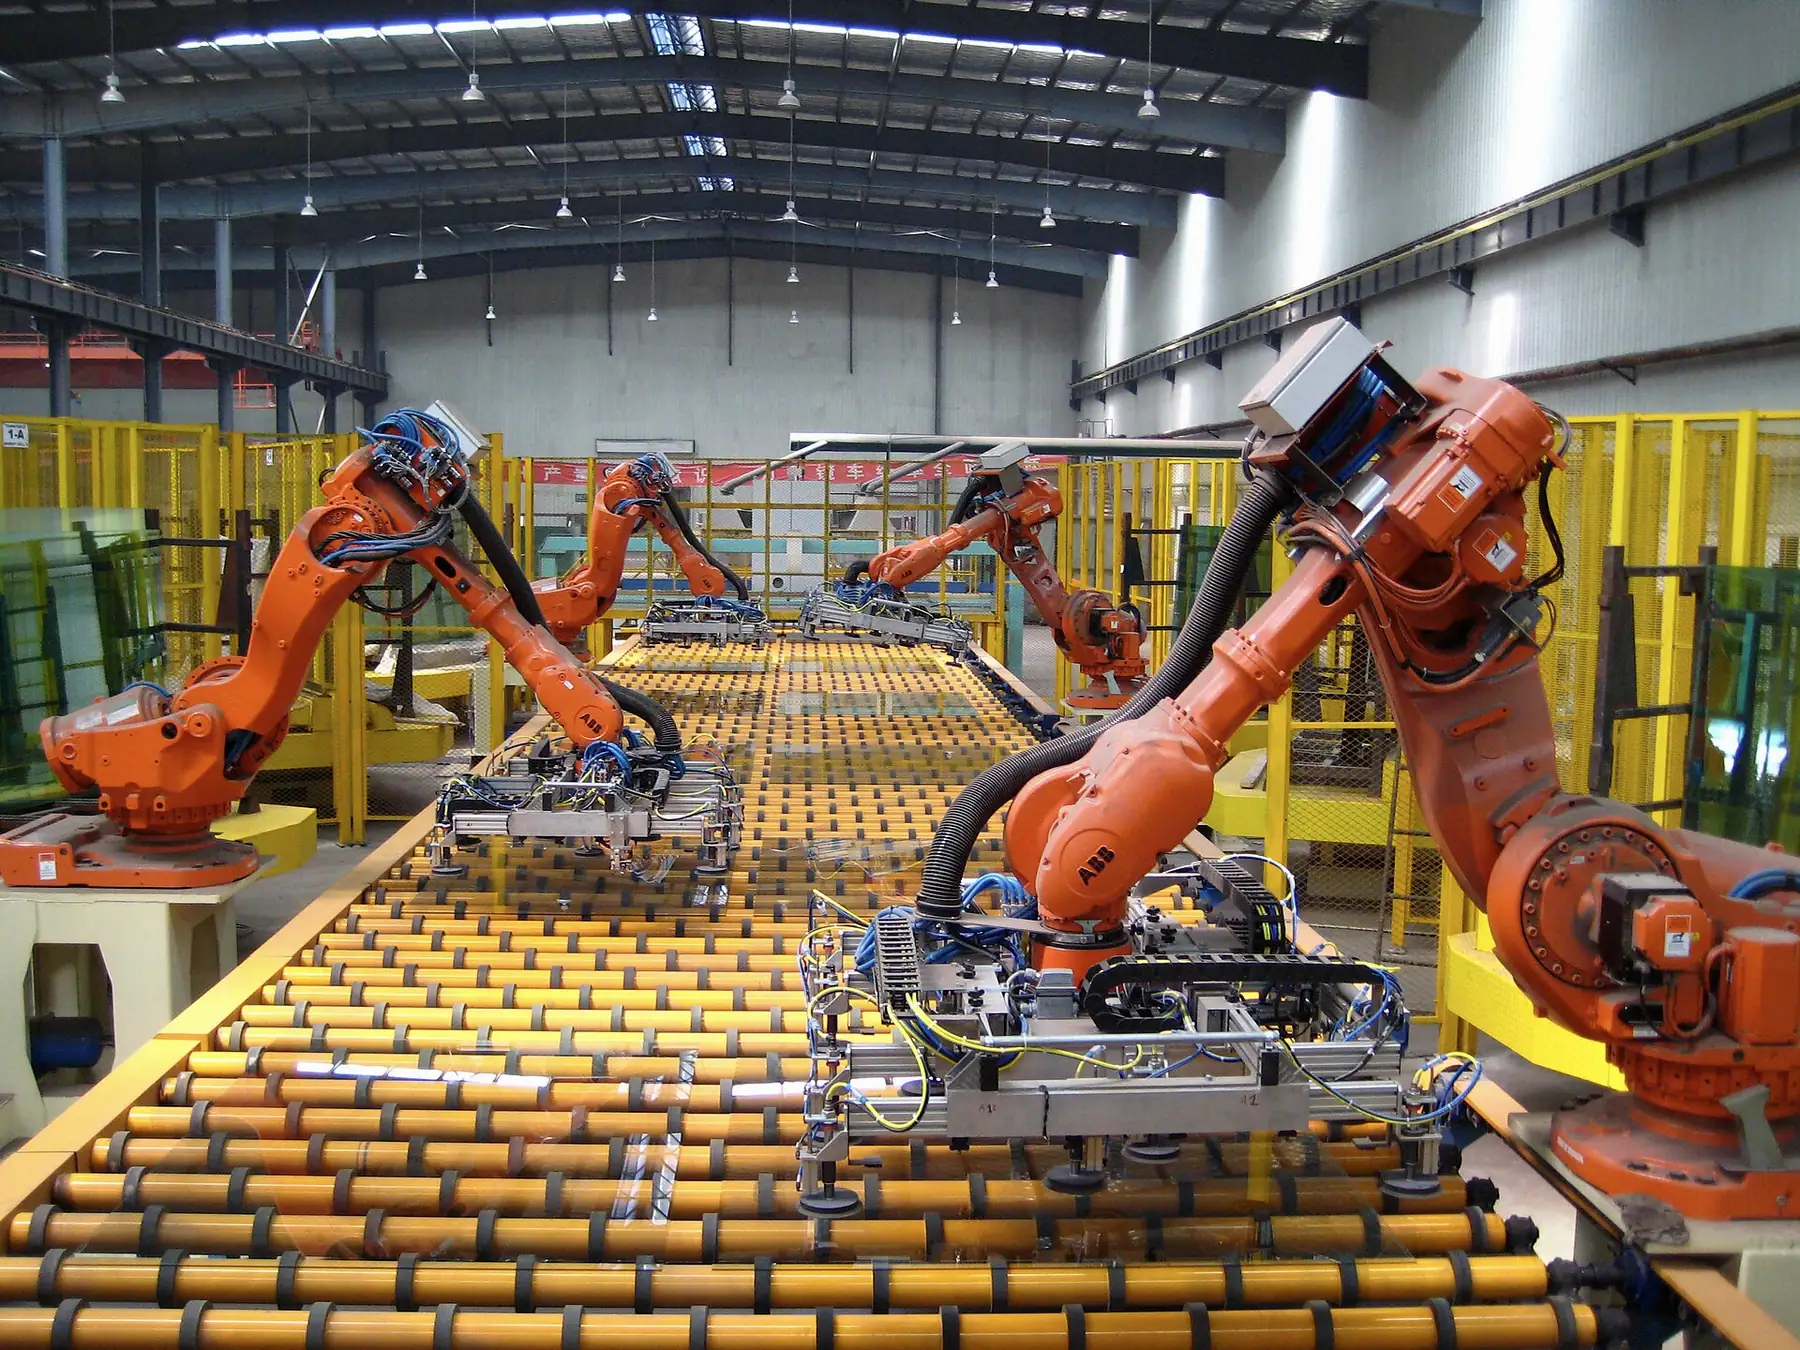
Metal Montaj Sistemi
Sac metal alt montajlar için servo eksenlerle konumlanan, robotlarla beslenen modüler montaj hattı konsepti.
Otomotiv Kalite Kontrol
Otomotiv komponentleri için sızdırmazlık ve boyutsal kontrol adımlarını tek istasyonda toplayan test istasyonu konsepti.
Proje sayfaları konsept sunum içindir; görseller temsilidir.
04 Teknoloji
Bir makinenin davranışı; kontrol mantığı, tahrik seçimi ve mekanik rijitliğin birlikte doğru kurulmasına bağlıdır. Bu katmanları ayrı tedarikler olarak değil, tek bir sistem olarak tasarlıyoruz.
Teknoloji yaklaşımımızProses mantığı, reçete yönetimi, alarm ve operatör arayüzü.
Konum, hız ve senkron eksen kontrolüyle esnek mekanizmalar.
Parça konumu, varlık ve kalite kontrolü için görüntü işleme.
Hücre yerleşimi, tutucu tasarımı, erişim ve çevrim simülasyonu.
Risk değerlendirmesiyle başlayan emniyet devreleri ve koruyucular.
İletişim
İhtiyacı birlikte tanımlayalım, uygulanabilir sistemi birlikte geliştirelim.