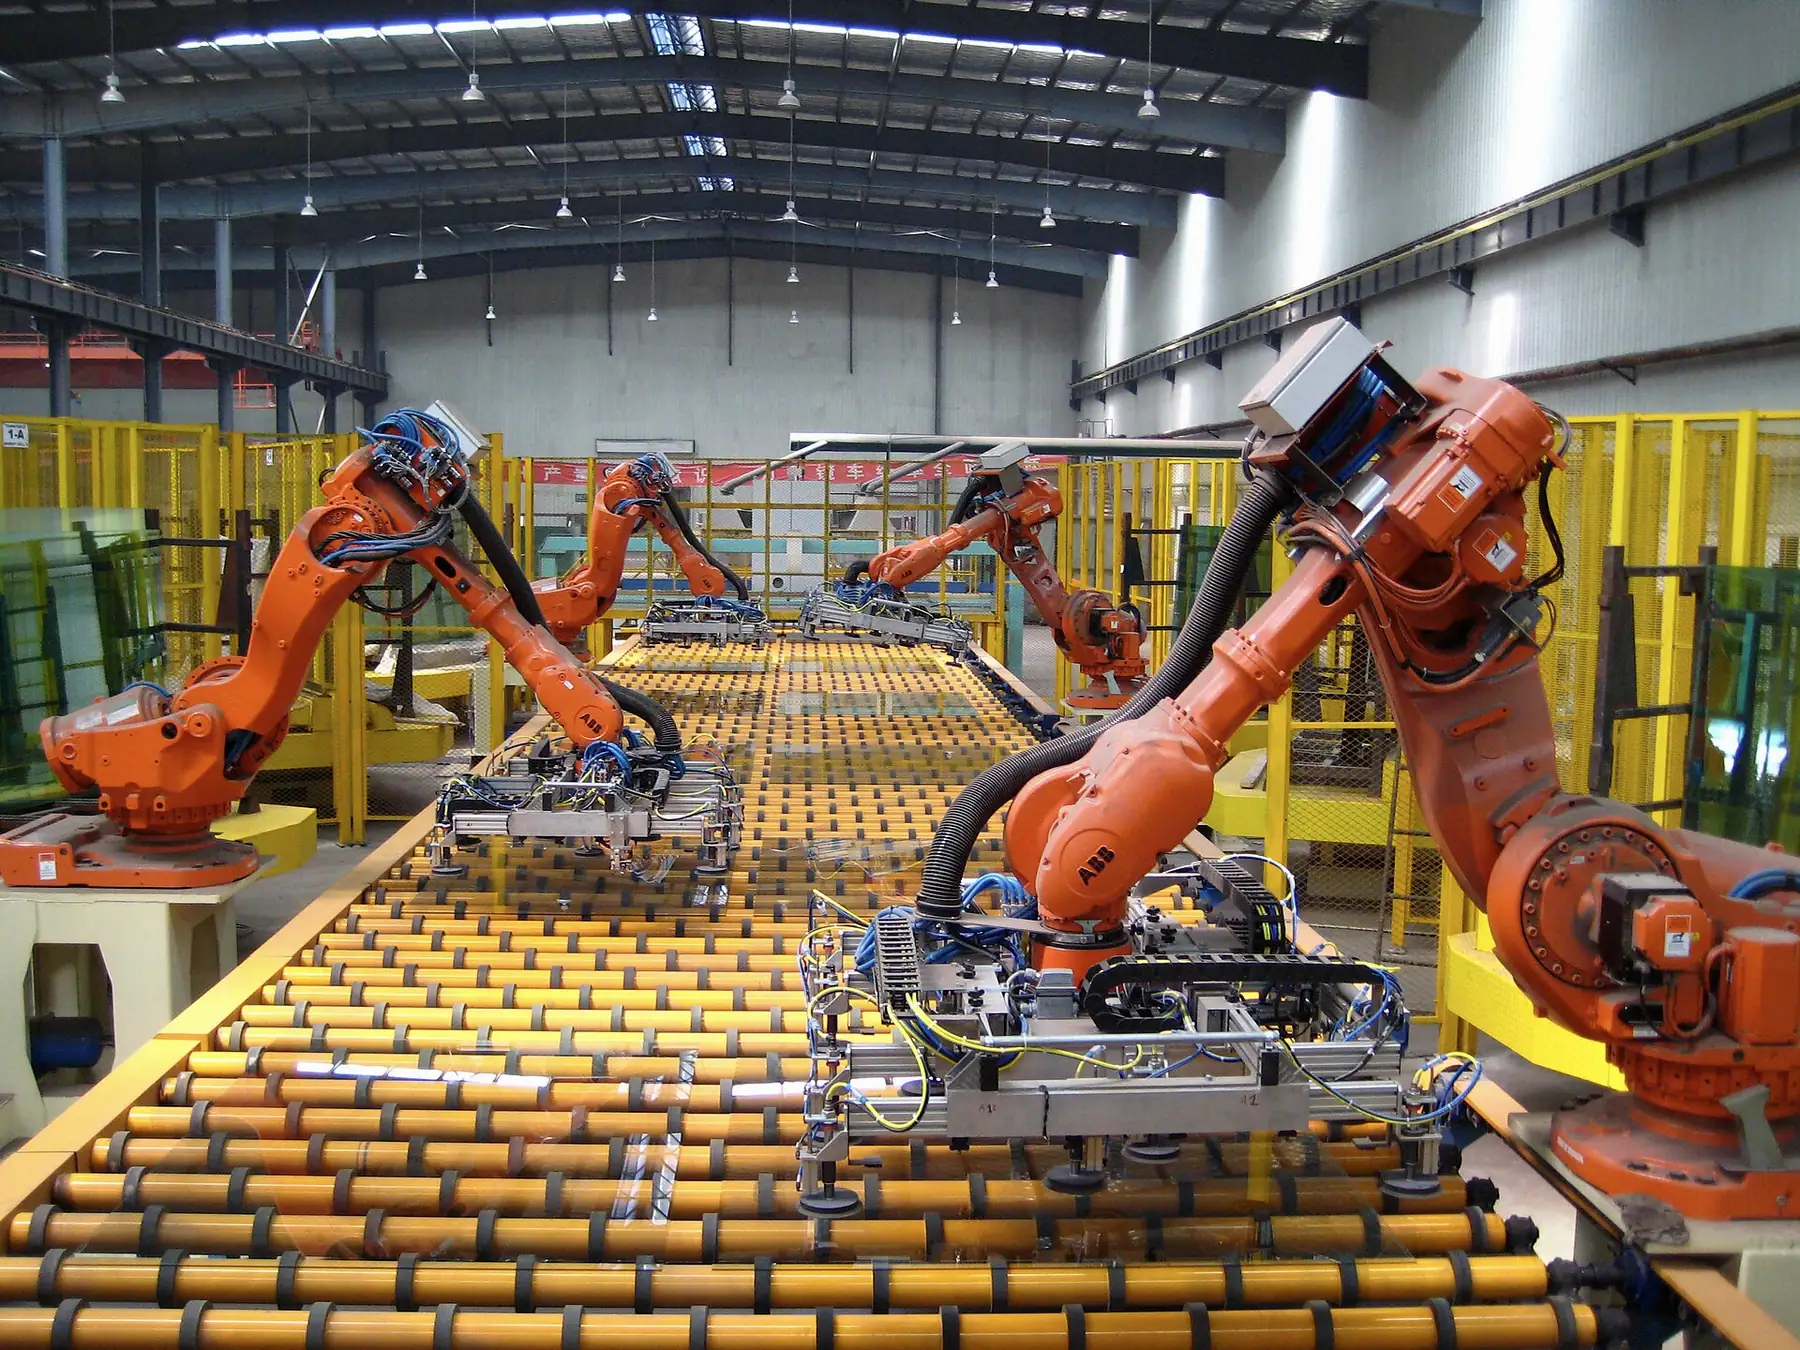
Robotik Kaynak Hücresi
Otomotiv yan sanayinde şasi alt parçalarının MIG/MAG kaynağı için tasarlanan, iki istasyonlu robotik kaynak hücresi konsepti. Operatör bir istasyonda parça yüklerken robot diğer istasyonda kaynak yapar; hücre, parça ailesindeki varyantlar için reçete tabanlı çalışır.
01 / 03
Problem
Parça varyantı arttıkça manuel kaynakta dikiş kalitesinin tekrarlanabilirliği büyük ölçüde operatör deneyimine bağlı kalıyordu. Varyant değişimlerinde fikstür ayarı uzun sürüyor, kaynak dumanı ve ark ışığı çalışma ortamında ergonomi ve güvenlik sorunları yaratıyordu.
Hücrenin, mevcut hat yerleşimini bozmadan sınırlı bir alana sığması ve forklift erişimini engellememesi gerekiyordu.
02 / 03
Mühendislik Yaklaşımı
İşe ekipman seçiminden değil, parça ailesinin dikiş haritasından başladık. Her varyant için dikiş konumları, torç açıları ve erişim kısıtları çıkarıldı; robot erişimi ve çarpışma riskleri simülasyonda doğrulandı.
Çevrimi dengelemek için iki istasyonlu yerleşim seçildi: yükleme ve kaynak paralel ilerler. Fikstürler, referans pimli hızlı değiştirilebilir plakalar üzerine kuruldu; varyant seçimi HMI üzerinden reçete olarak yapılır.
Proje görselleri
Görseli büyütmek için tıklayın · 4 görsel
03 / 03
Uygulanan Sistem
Sistem; mekanik, elektrik ve otomasyon katmanları aynı ekip tarafından tasarlanacak şekilde kurgulandı. Ana bileşenler:
Sistem bileşenleri
- Altı eksenli ark kaynak robotu ve senkron kaynak güç kaynağı
- İki istasyonlu fikstür masası, pnömatik sıkıcılar ve parça var sensörleri
- Torç temizleme, tel kesme ve püskürtme istasyonu
- Emniyet çiti, ışık perdesi ve kilitli bakım kapısı
- PLC tabanlı hücre kontrolü ve reçete seçimli operatör paneli (HMI)
- Duman emiş sistemi bağlantısı ve ark ışığı perdeleri