


Technologie
Ein stimmiges Gesamtsystem statt einer Markenliste.
Steuerung, Bewegung, Robotik, Bildverarbeitung, Sicherheit und Mechanik beeinflussen sich in einer Maschine unmittelbar. Wir wählen Technologie mit Blick auf dieses Zusammenspiel aus.
Unsere Lösungen sind mit branchenüblichen SPS-, Servo- und Roboterplattformen kompatibel; die Plattform wählen wir passend zu Ihrem Werksstandard und zur Prozessanforderung.
T-01 · CONTROL
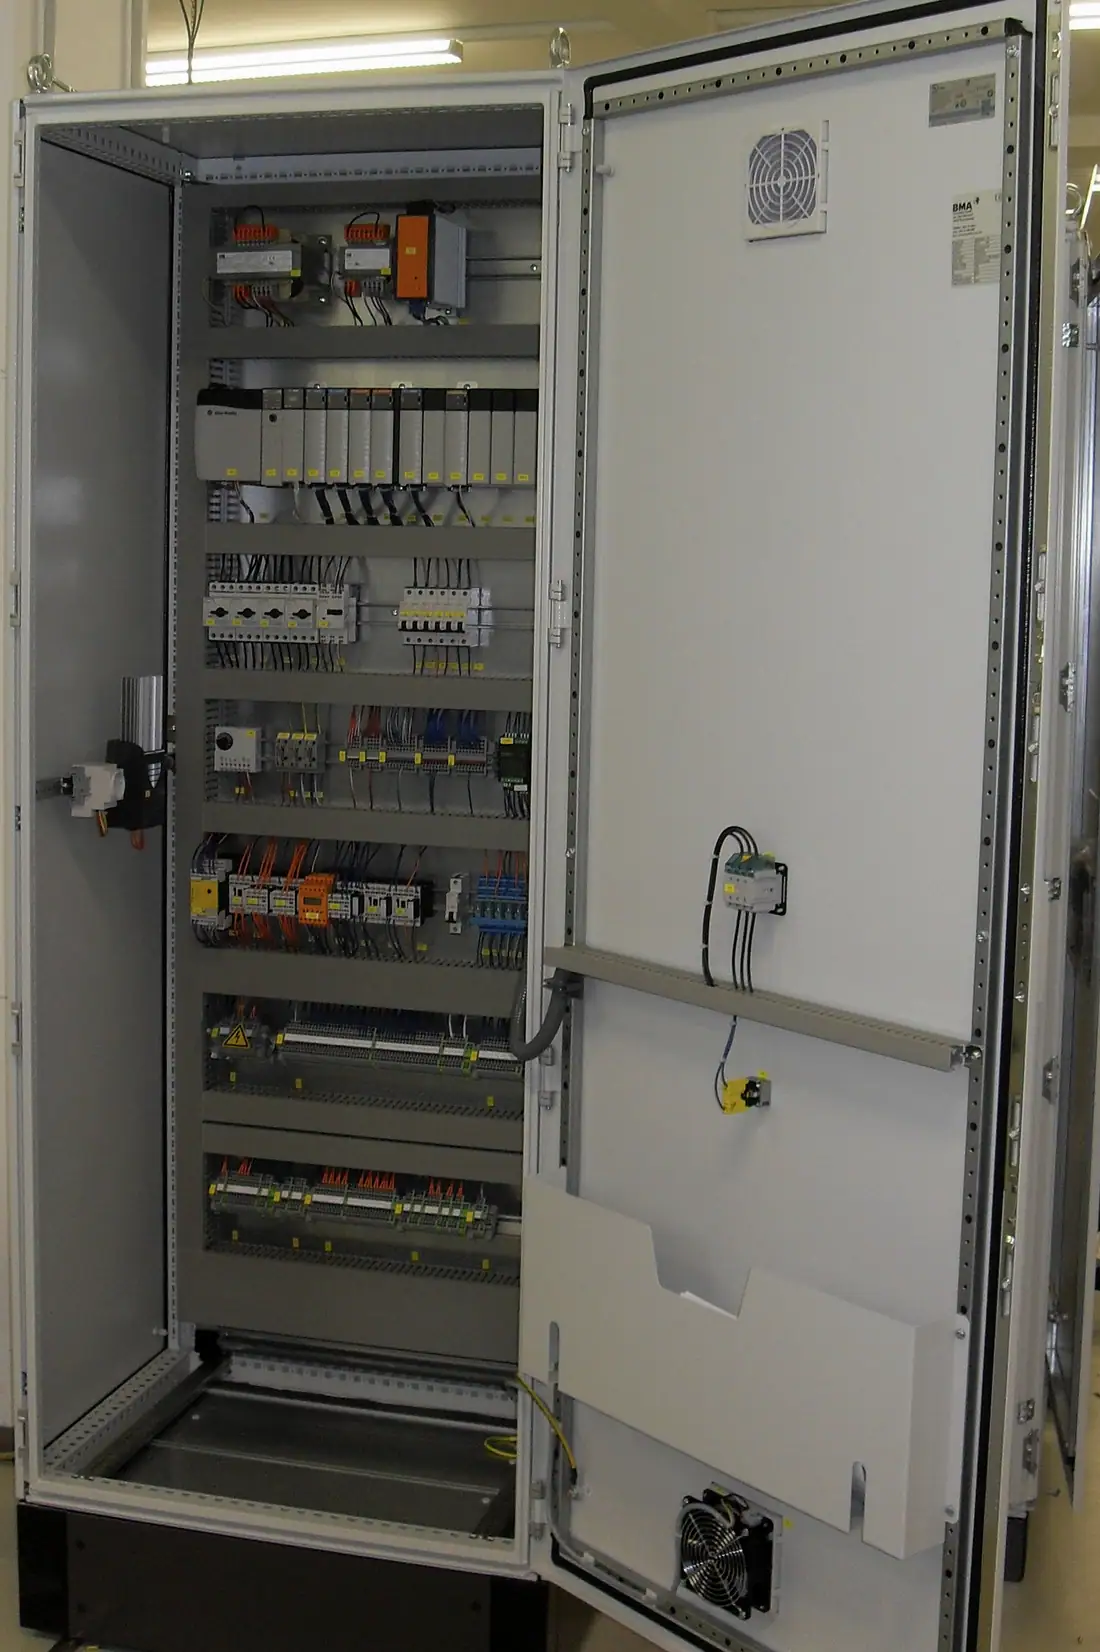
Steuerung
Die Steuerungsarchitektur bestimmt, wie sich eine Maschine verhält und wie sie gewartet wird. Wir entwickeln Software, die modular, lesbar und dokumentiert ist.
Ansatz
- Modulare Softwarestruktur, kompatibel mit gängigen SPS-Plattformen nach Industriestandard
- Rezepturverwaltung, Alarmhistorie und Fehlerdiagnosebilder
- Dezentrale Peripherie und industrielle Feldbuskommunikation
- Offene Schnittstellen zu übergeordneten Systemen (MES / Datenerfassung)
T-02 · MOTION
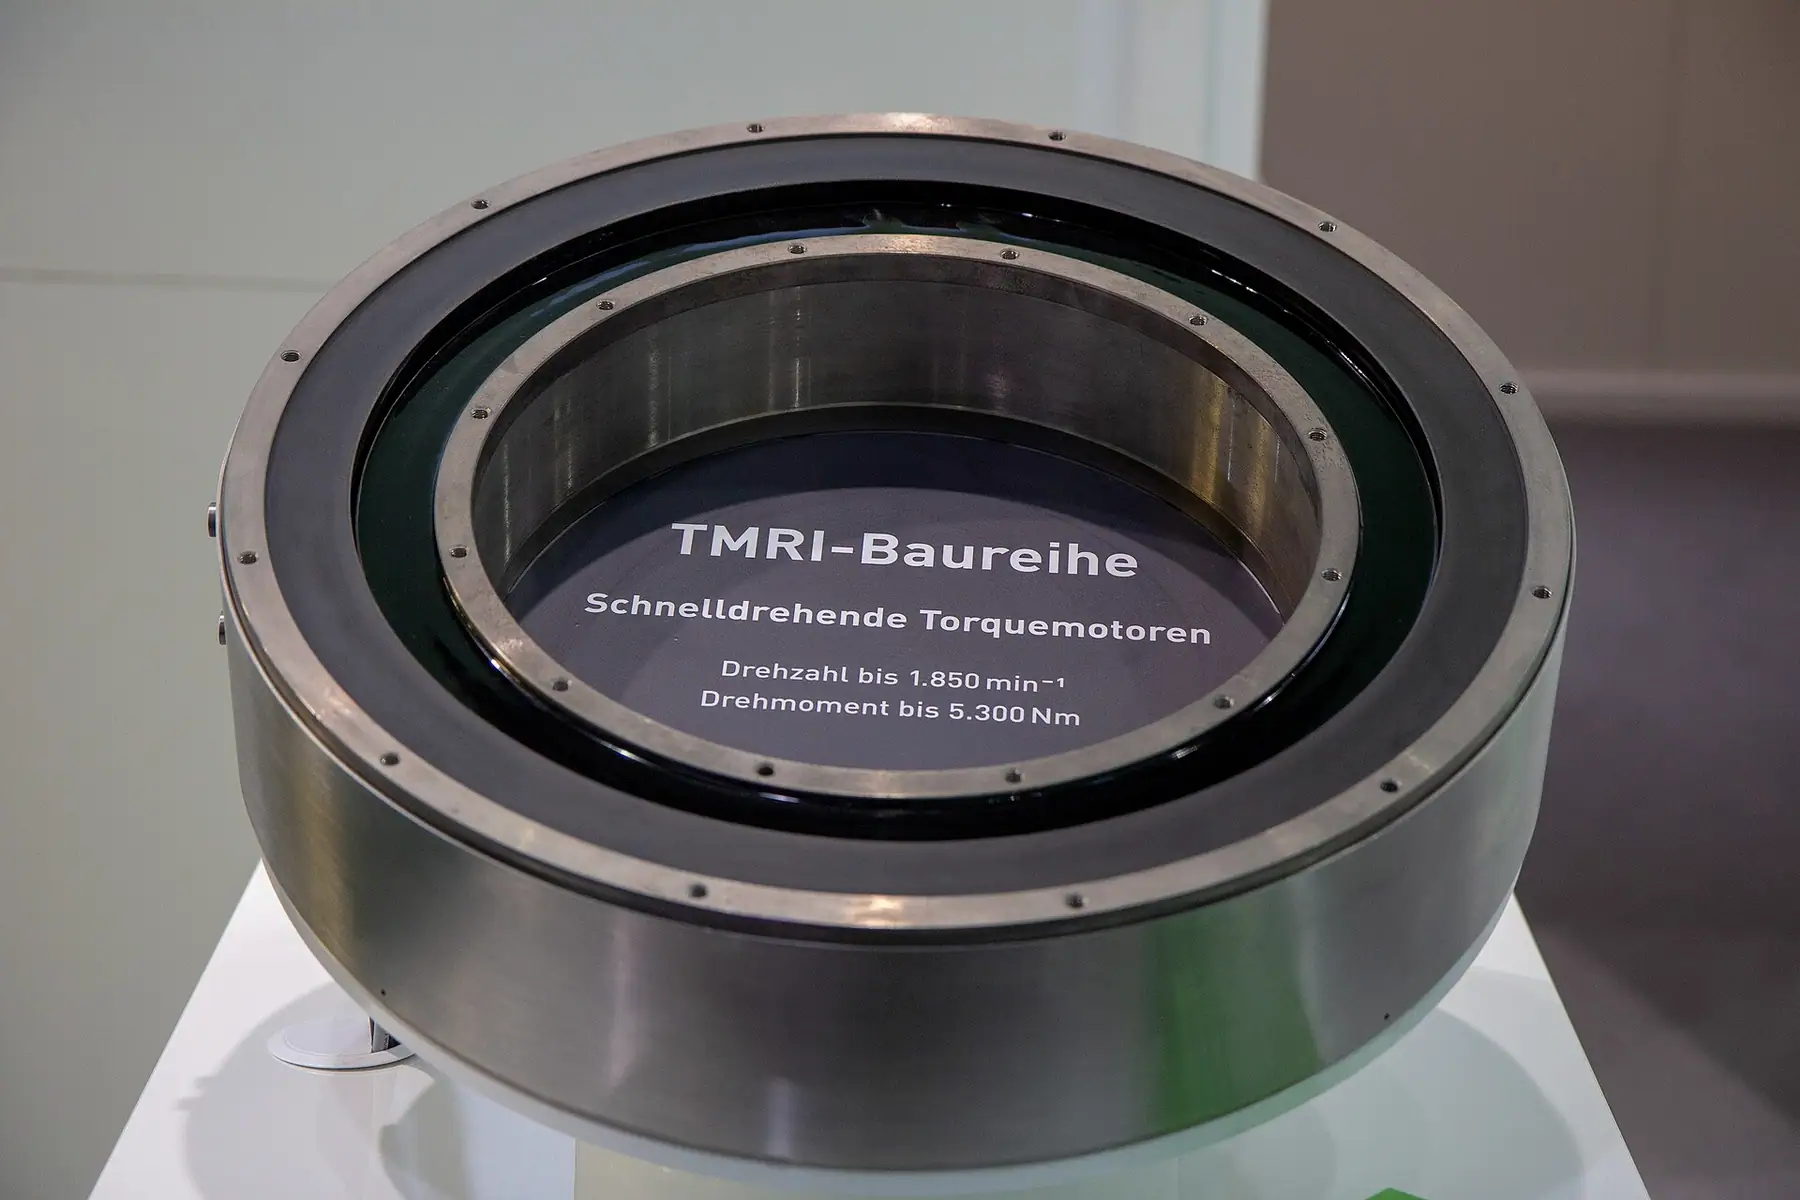
Bewegung
Der richtige Antrieb ergibt sich aus der gemeinsamen Berechnung von Last, Geschwindigkeit, Genauigkeit und Zyklusprofil. Servoachsen machen aus einer mechanischen Einstellung einen Softwareparameter.
Ansatz
- Motor- und Getriebeauswahl auf Basis von Last- und Bewegungsprofilberechnungen
- Servoachsen mit Lage-, Drehzahl- und Momentenregelung
- Synchronachsen und elektronische Kurvenscheiben
- Lösungen mit Linearachsen, Kugelgewindetrieben und Zahnriemenantrieben
T-03 · ROBOTICS
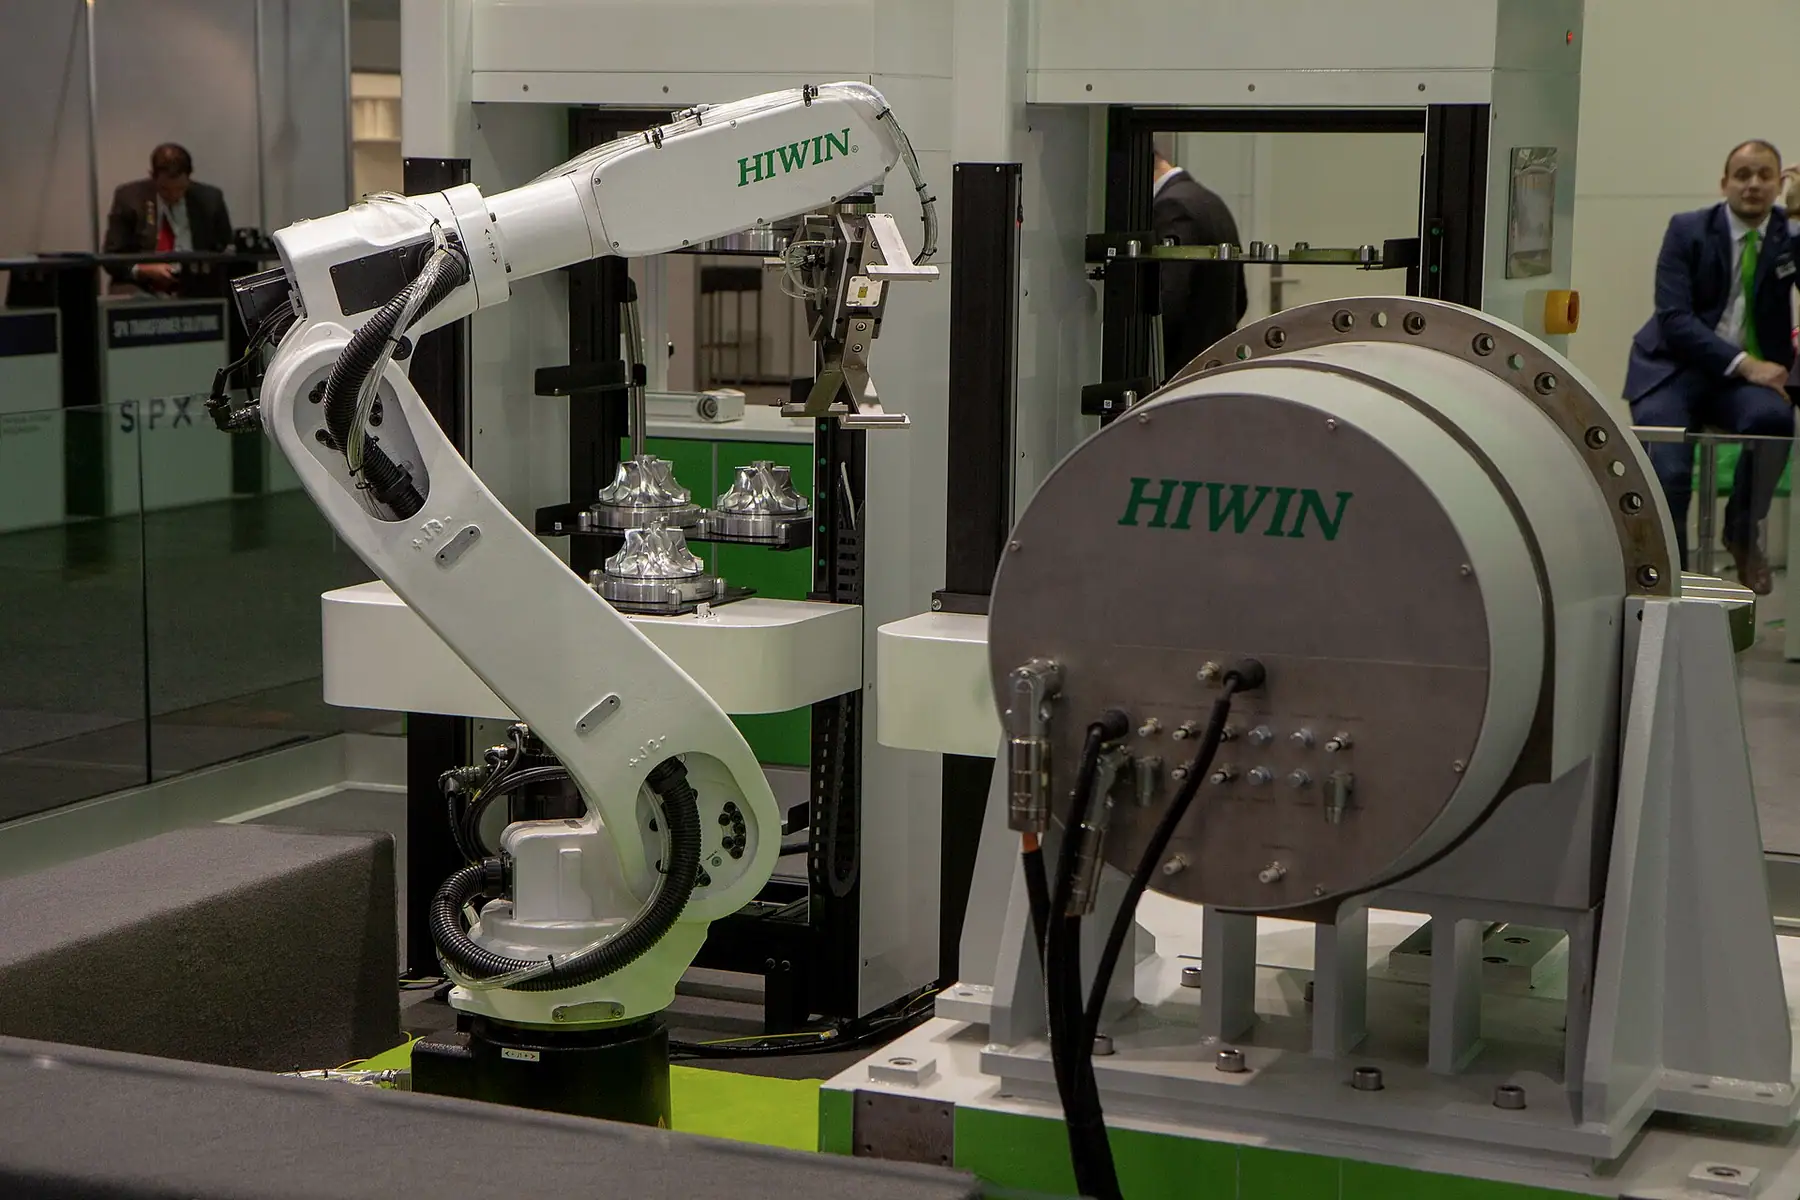
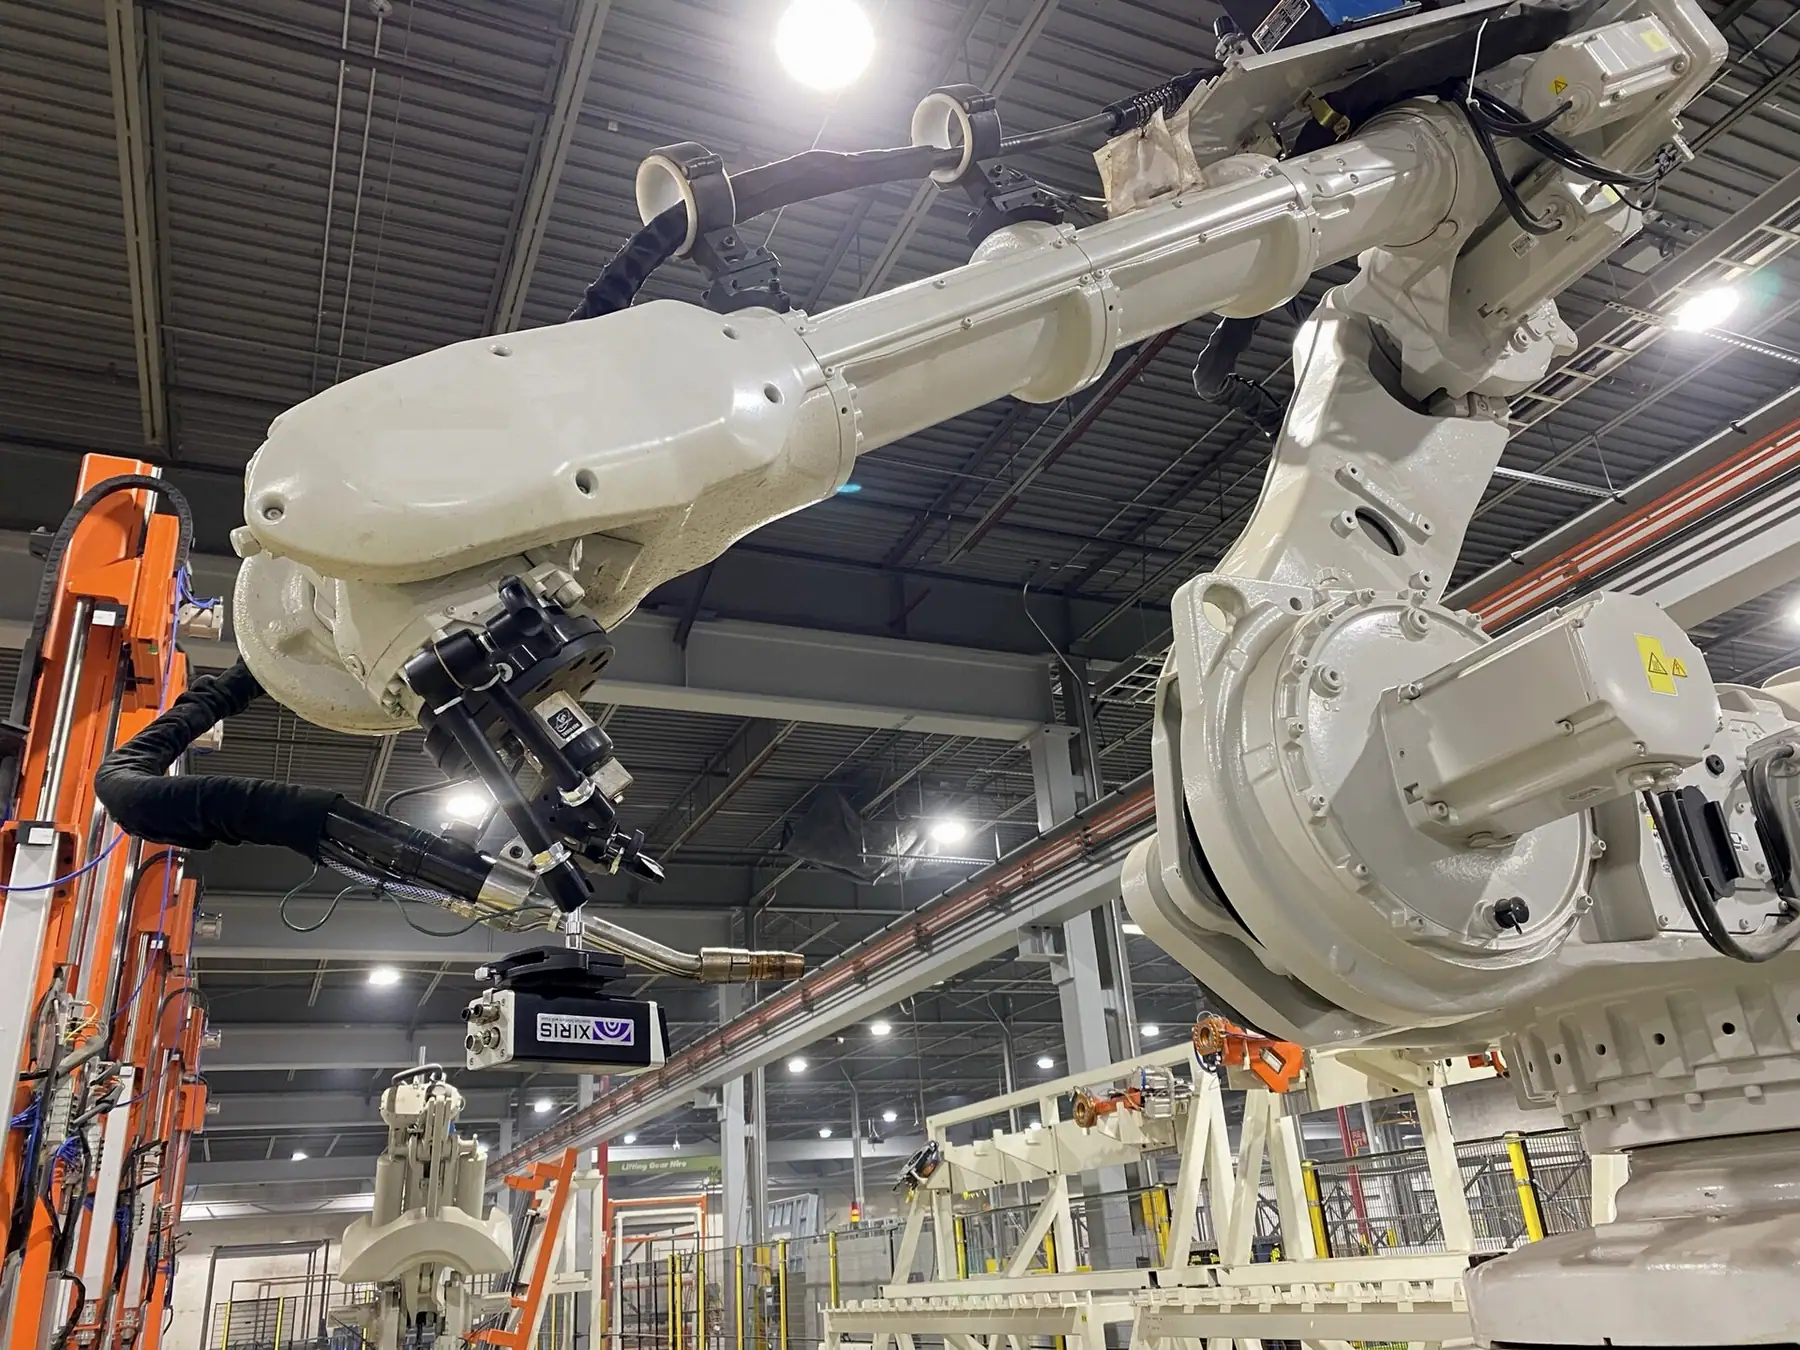
Robotik
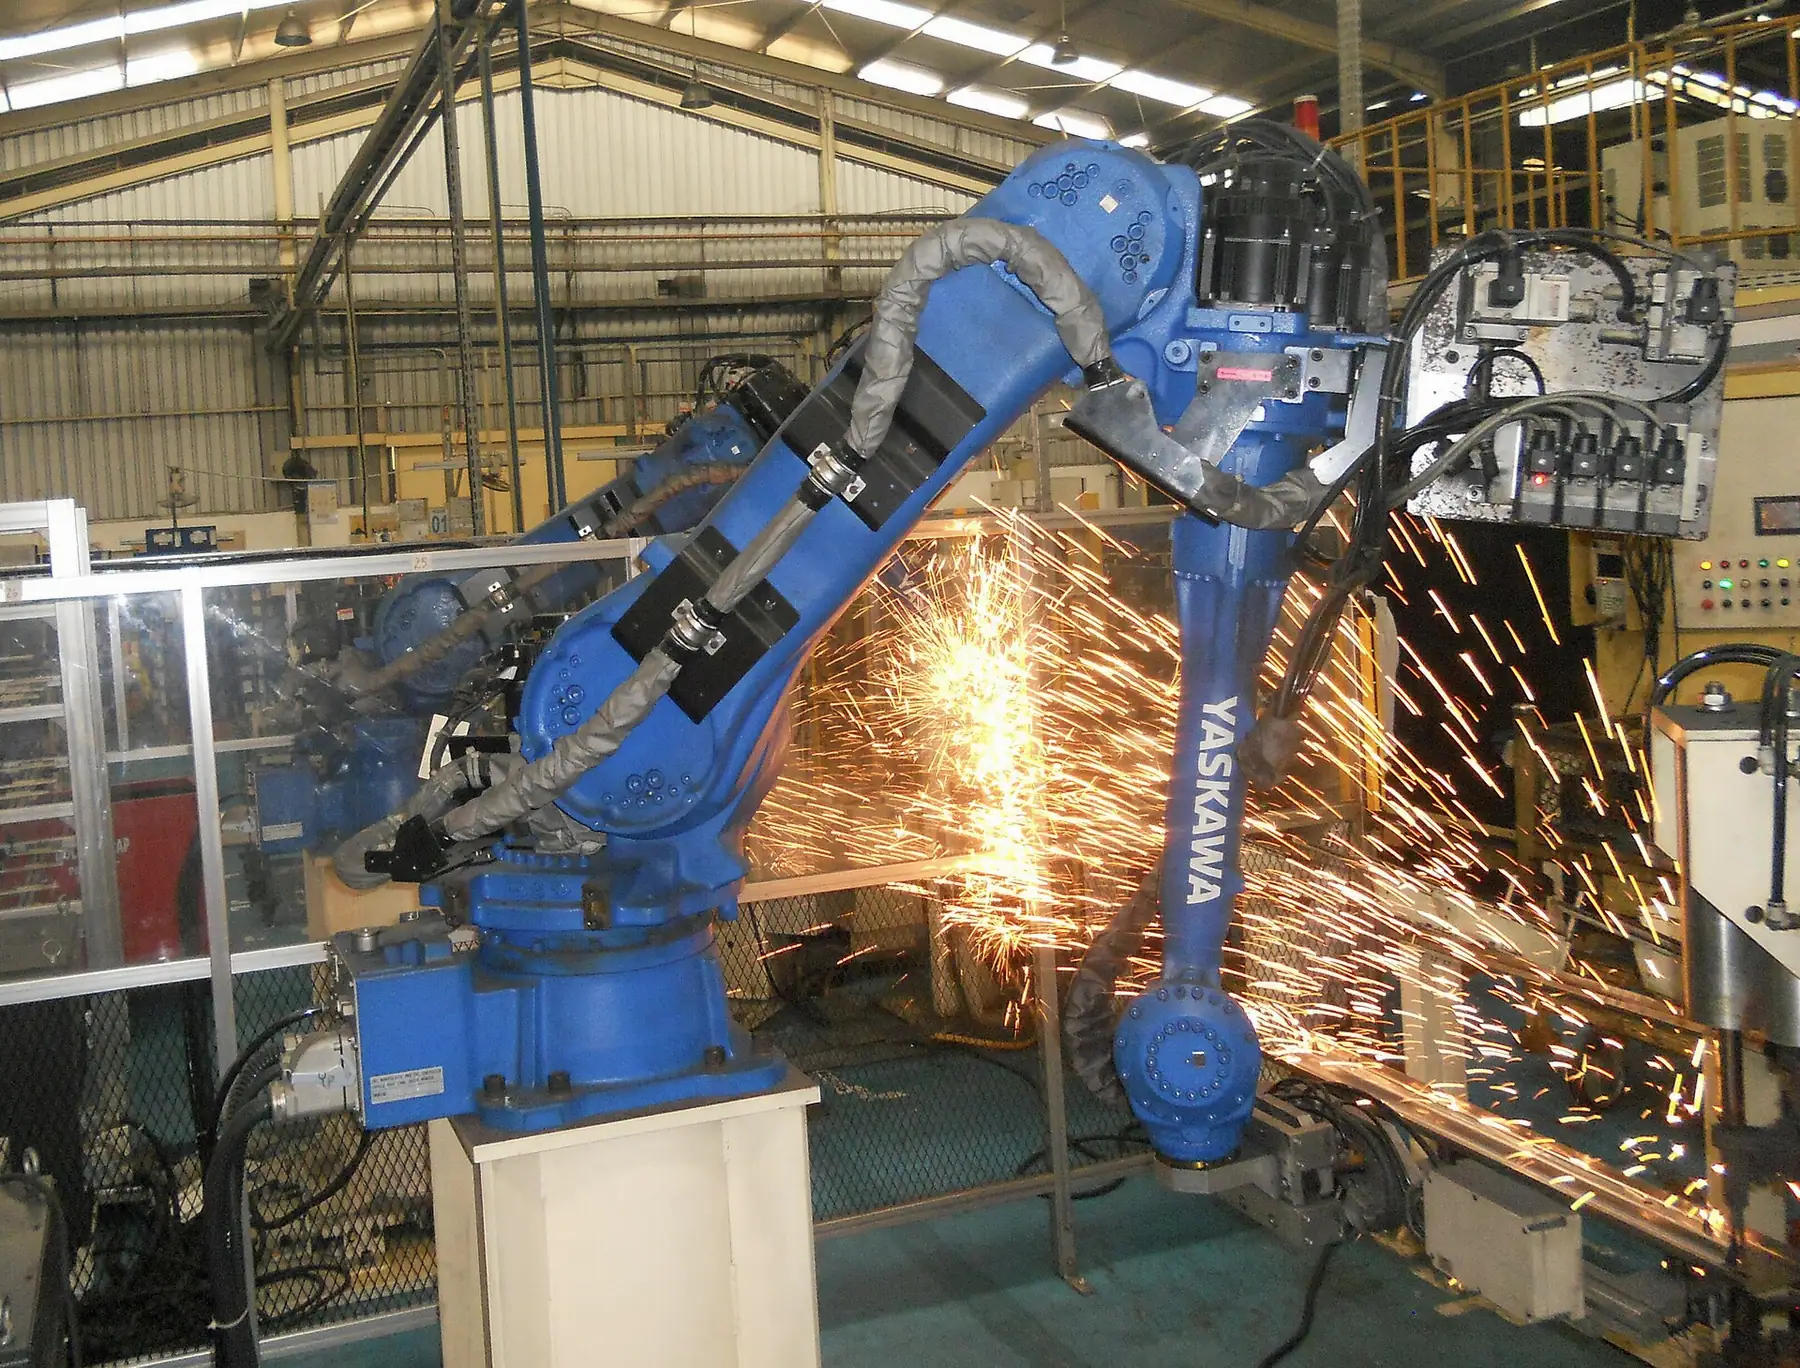
Der Erfolg einer Roboterzelle hängt weniger vom Roboter selbst ab als von Greifer, Vorrichtung, Erreichbarkeit und Taktauslegung. Wir arbeiten mit Roboterplattformen nach Industriestandard.
Ansatz
- Simulation von Erreichbarkeit, Kollisionen und Taktzeit
- Produktspezifische Greifer- (EOAT) und Vorrichtungskonstruktion
- Roboter–SPS-Kommunikation und Zellenmanagement
- Risikobeurteilung für kollaborative Anwendungen
T-04 · VISION
Bildverarbeitung
Die Bildverarbeitung teilt Robotern die Lage eines Teils mit und schleust fehlerhafte Produkte aus der Linie aus. Wie robust eine Anwendung ist, hängt ebenso von Beleuchtung und mechanischer Befestigung ab wie von der Kamera.
Ansatz
- Teilelokalisierung und Roboterführung
- Anwesenheits- / Abwesenheitskontrolle, Lage- und Montageprüfung
- Codelesen und Rückverfolgbarkeit
- Auslegung von Beleuchtung und Sichtfeld
T-05 · SAFETY
Sicherheit
Sicherheit ist kein nachträglich aufgestellter Zaun, sondern eine Konstruktionsvorgabe, die mit der Risikobeurteilung beginnt. Schutzeinrichtungen werden so angeordnet, dass sie den Bediener bei seiner Arbeit nicht behindern.
Ansatz
- Risikobeurteilung und Definition der Sicherheitsfunktionen
- Schaltungsentwurf mit Sicherheitsrelais / Sicherheits-SPS
- Lichtvorhänge, Sicherheitslaserscanner und verriegelte Türen
- Funktionen für sichere Geschwindigkeit und sicheren Halt
T-06 · MECHANICAL ENGINEERING
Maschinenbau
Präzision beginnt mit einem steifen Grundgestell und korrekt tolerierten Bauteilen. Wir konstruieren die Mechanik von Anfang an fertigungs- und wartungsgerecht.
Ansatz
- 3D-Konstruktion und Fertigungszeichnungen
- Festigkeits- und Steifigkeitsnachweise
- Analyse von Toleranzketten und Montagereihenfolge
- Auswahl standardisierter, leicht beschaffbarer Komponenten
Kontakt
Wir arbeiten mit Ihrem bestehenden Plattformstandard.
Nennen Sie uns die Steuerungs- und Roboterplattformen in Ihrem Werk – wir bauen das System auf diesem Standard auf.